
เทคโนโลยีวิศวกรรมกำลังเปลี่ยนอย่างรวดเร็ว
จาก Industrial Robot ที่ถูกออกแบบให้ทำงานซ้ำๆ ในพื้นที่ที่กำหนดอย่างชัดเจน โลกกำลังขยับไปสู่ Intelligent Robot (หุ่นยนต์อัจฉริยะ) และ Physical AI (ปัญญาประดิษฐ์เชิงกายภาพ) ที่สามารถรับรู้ เข้าใจ ตัดสินใจ และทำงานร่วมกับมนุษย์ในสภาพแวดล้อมที่มีความไม่แน่นอนได้มากขึ้น การเปลี่ยนแปลงนี้ทำให้โจทย์ของการศึกษาวิศวกรรมไม่สามารถหยุดอยู่เพียงการสอนให้นักศึกษา “ใช้เทคโนโลยีเป็น” แต่ต้องไปให้ถึงการสร้างคนที่ เข้าใจ เชื่อมโยง วิเคราะห์ และพัฒนาระบบต่อได้
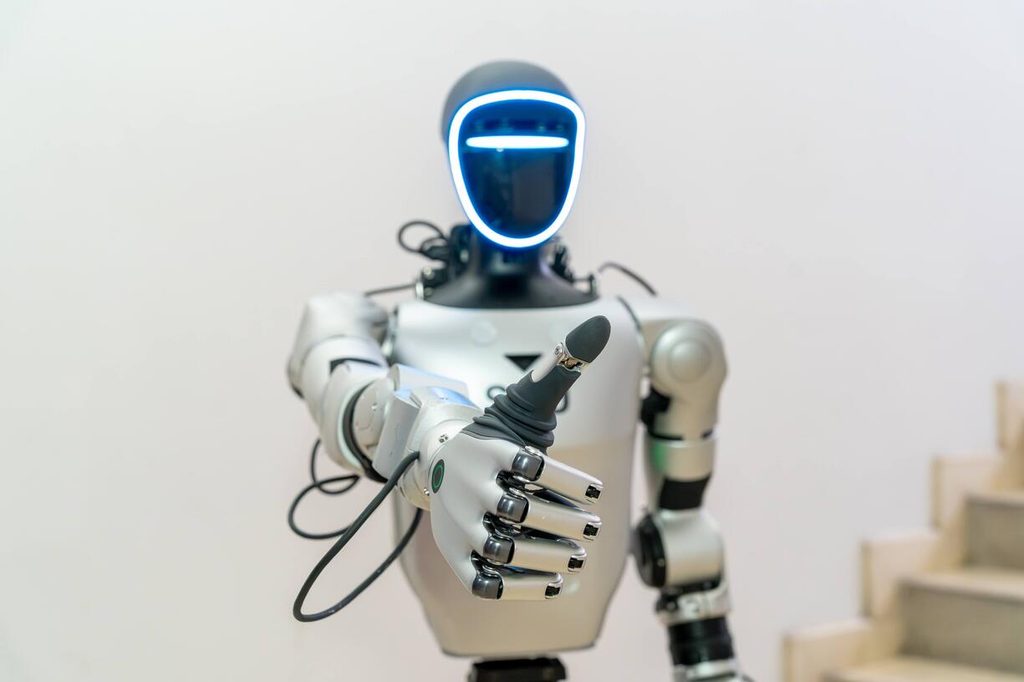
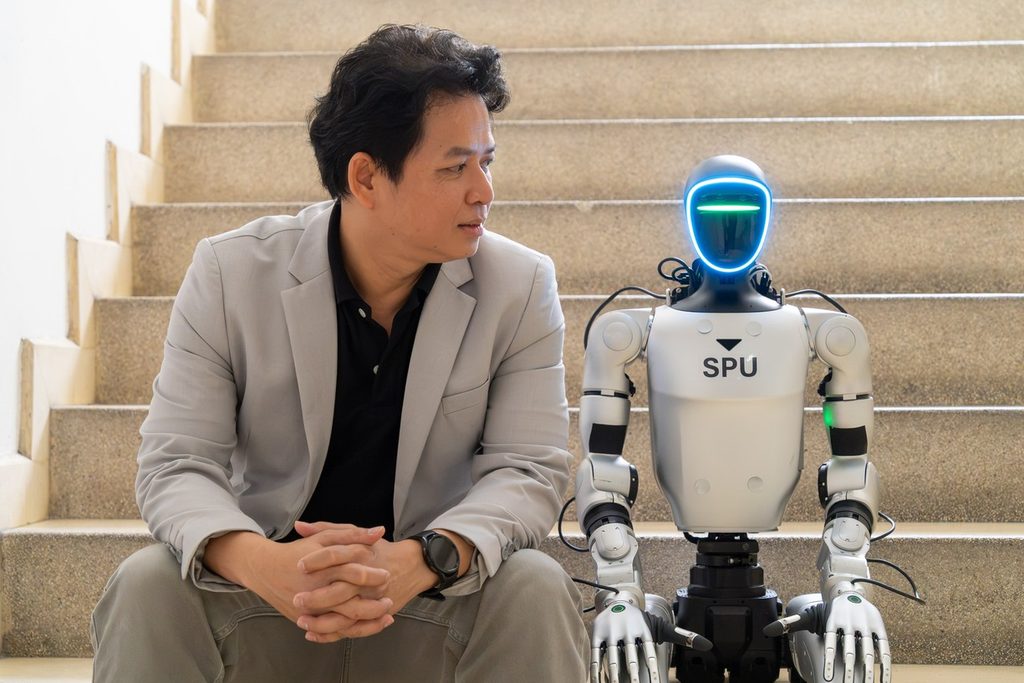
คณะวิศวกรรมศาสตร์ มหาวิทยาลัยศรีปทุม จึงนำเทคโนโลยีที่มีบทบาทต่อโลกอุตสาหกรรมเข้ามาอยู่ในกระบวนการเรียนรู้ ทั้ง BIM, AI , Robotics, Automation, PLC, SCADA และระบบอัจฉริยะต่างๆ โดยเฉพาะการเปิดสาขาวิชาวิศวกรรมหุ่นยนต์และระบบอัตโนมัติ ซึ่งทำให้ทิศทางการพัฒนาวิศวกรบนฐานเทคโนโลยีแห่งอนาคตชัดเจนยิ่งขึ้น และหนึ่งในเทคโนโลยีที่สะท้อนภาพการเปลี่ยนแปลงนี้ได้ชัด คือ Humanoid Robotics
ผศ.ดร.วนายุทธ์ แสนเงิน หัวหน้าสาขาวิชาวิศวกรรมหุ่นยนต์และระบบอัตโนมัติ คณะวิศวกรรมศาสตร์ มหาวิทยาลัยศรีปทุม อธิบายถึงสิ่งที่กำลังเกิดขึ้น และทักษะของวิศวกรที่โลกอุตสาหกรรมกำลังต้องการ
- จาก Industrial Robot สู่ Intelligent Robot และ Physical AI
ในอดีต หุ่นยนต์อุตสาหกรรมถูกออกแบบให้ทำงานซ้ำๆ ภายในพื้นที่ที่กำหนดไว้อย่างชัดเจน แต่ Humanoid รุ่นใหม่กำลังถูกพัฒนาให้สามารถ รับรู้ เข้าใจ ตัดสินใจ และทำงานร่วมกับมนุษย์ ในสภาพแวดล้อมที่มีความไม่แน่นอนได้มากขึ้น จุดสำคัญคือ Humanoid ถูกออกแบบให้สามารถทำงานในสภาพแวดล้อมที่เดิมสร้างขึ้นสำหรับมนุษย์ ไม่ว่าจะเป็นโรงงาน คลังสินค้า อาคาร สำนักงาน หรือพื้นที่บริการ ทำให้ในอนาคต เราอาจไม่ได้มอง Robot เป็นเพียงเครื่องจักรหนึ่งตัว แต่เป็น AI Agent ที่มีร่างกายและสามารถลงมือปฏิบัติงานในโลกจริงได้
สำหรับมหาวิทยาลัย โจทย์สำคัญจึงเป็นการเตรียมคนให้พร้อมก่อนที่ตลาดแรงงานจะเกิดความต้องการอย่างเต็มรูปแบบ เพราะหากรอให้เทคโนโลยีเข้าสู่อุตสาหกรรมแล้วจึงเริ่มสอน นั่นหมายถึงการผลิตคนที่ตามหลังเทคโนโลยี
- วิศวกรยุคใหม่ ต้องเป็นมากกว่าวิศวกรเฉพาะด้าน
เมื่อ Robotics และ AI พัฒนาไปพร้อมกัน ทักษะของวิศวกรในอีก 3–5 ปีข้างหน้าก็ต้องเปลี่ยนตาม ผศ.ดร.วนายุทธ์ มองว่า วิศวกรจะต้องมีลักษณะเป็น Integrated Engineer (วิศวกรที่สามารถบูรณาการองค์ความรู้หลายด้าน) หรือ System Engineer มากขึ้น นั่นคือสามารถเชื่อมโยงองค์ความรู้จาก Mechanical (เครื่องกล) + Electronics (อิเล็กทรอนิกส์) + Control (ระบบควบคุม) + Software (ซอฟต์แวร์) + Artificial Intelligence (ปัญญาประดิษฐ์) รวมถึง Sensor (เซนเซอร์หรืออุปกรณ์ตรวจจับ), Computer Vision (เทคโนโลยีการมองเห็นด้วยคอมพิวเตอร์), Network (ระบบเครือข่าย) และ Edge/Cloud Computing (การประมวลผลที่อุปกรณ์ปลายทางและบนระบบคลาวด์) เข้าด้วยกัน ความแตกต่างจึงไม่ได้อยู่ที่ว่า “ใคร Coding หรือเขียนโปรแกรมเก่งที่สุด” แต่อยู่ที่ว่า ใครสามารถนำเทคโนโลยีหลายส่วนมาประกอบกัน แล้วทำให้ระบบจริงทำงานได้
- “ใช้เป็น” คือจุดเริ่มต้น แต่ “พัฒนาเป็น” คือเป้าหมาย
สำหรับการศึกษาวิศวกรรม การใช้เทคโนโลยีเป็นยังไม่ใช่ปลายทาง ผศ.ดร.วนายุทธ์ อธิบายว่า “ใช้เป็น” เป็นเพียงจุดเริ่มต้น แต่ “พัฒนาเป็น” คือเป้าหมาย หากนักศึกษาเรียนเพียงการเรียกใช้ Function ที่ผู้ผลิตสร้างไว้ นักศึกษาจะอยู่ในฐานะ User ของเทคโนโลยี แต่หน้าที่ของคณะวิศวกรรมศาสตร์ คือการสร้าง Engineer และ Developer (วิศวกรและนักพัฒนา)
นักศึกษาจึงต้องเข้าใจตั้งแต่ Sensor, Algorithm (ขั้นตอนวิธีในการประมวลผลหรือแก้ปัญหา), Motion (การเคลื่อนที่), Control ไปจนถึงการวิเคราะห์ปัญหา เพื่อให้สามารถพัฒนาระบบได้ แม้โจทย์นั้นจะยังไม่มี Function สำเร็จรูปสร้างไว้ก่อน
- Humanoid ต้องไม่ใช่แค่ของสาธิต แต่ต้องเป็น Platform สำหรับการเรียนรู้
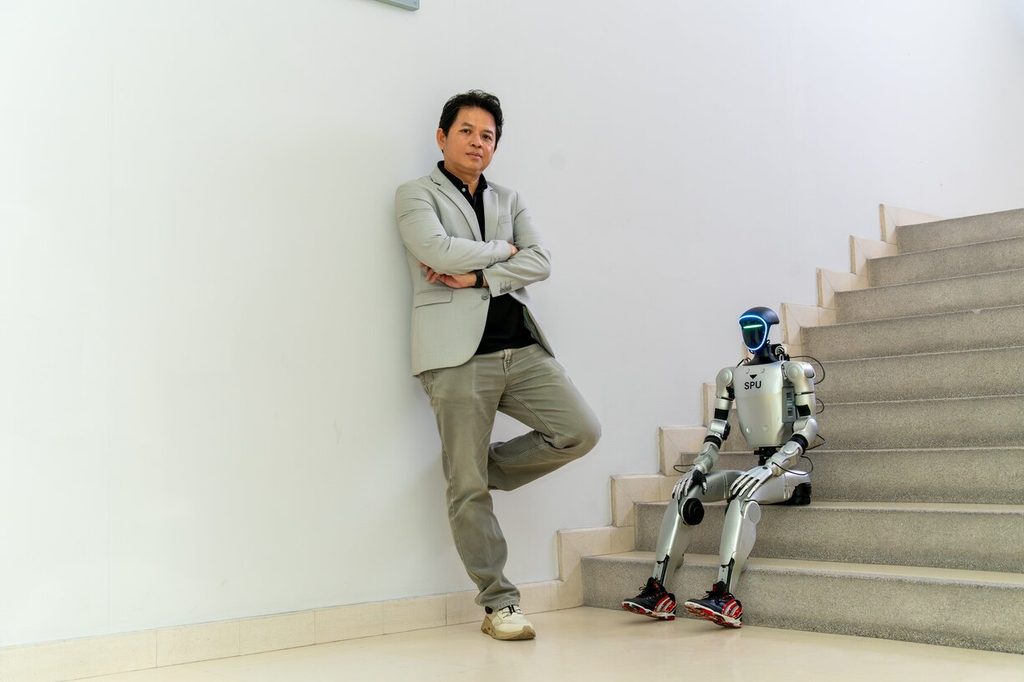
แนวคิดนี้เป็นเหตุผลที่ SPU เลือก Humanoid Platform ที่นักศึกษาสามารถเข้าไป Program และพัฒนา Function เพิ่มเติมได้ เพราะเป้าหมายไม่ได้อยู่ที่การมี Humanoid ไว้เพื่อการสาธิต แต่ต้องการให้ Humanoid เป็นทั้ง Learning Platform และ Research Platform นักศึกษาต้องสามารถเข้าไปทำงานในระดับ Software, API (ช่องทางเชื่อมต่อและแลกเปลี่ยนข้อมูลระหว่างระบบ), Sensor, AI Model (แบบจำลองปัญญาประดิษฐ์), Motion Control (ระบบควบคุมการเคลื่อนไหว) และเชื่อมต่อกับระบบอื่นๆ ได้ เมื่อ Platform เปิดให้นักศึกษาพัฒนา Humanoid หนึ่งตัวจึงสามารถกลายเป็นห้องปฏิบัติการสำหรับหลายวิชา และต่อยอดไปสู่ Senior Project ]งานวิจัย หรือนวัตกรรมร่วมกับภาคอุตสาหกรรมได้
- จากคำถามว่า “กดอะไร” สู่คำถามว่า “ทำไม Robot ถึงทำแบบนั้น”
ความแตกต่างระหว่างการใช้ Function สำเร็จรูปกับการพัฒนาระบบ อยู่ที่กระบวนการคิดของผู้เรียน หากใช้เพียง Function สำเร็จรูป นักศึกษาอาจเรียนรู้ว่า “กดอะไร แล้ว Robot ทำอะไร” แต่เมื่อเข้าไปพัฒนาระบบ คำถามจะเปลี่ยนเป็น “ทำไม Robot จึงทำแบบนั้น และถ้าต้องการให้มันทำสิ่งใหม่ จะสร้างขึ้นมาอย่างไร”
นักศึกษาต้องเริ่มตั้งแต่การวิเคราะห์โจทย์ ออกแบบ System Architecture เลือก Sensor เขียน Algorithm ทดสอบ แก้ Error เก็บ Data ปรับ Model และ Deploy ลงบน Robot และหลายครั้ง การเรียนรู้ที่สำคัญเกิดขึ้นในจังหวะที่ “ระบบไม่ทำงาน” เพราะนักศึกษาต้องค้นหาว่าเกิดจากอะไร นี่คือ Engineering Thinking ที่การใช้ Function สำเร็จรูปไม่สามารถให้ได้
- Humanoid หนึ่งตัว เชื่อมองค์ความรู้มากกว่า 8–10 ศาสตร์
ในมุมของการเรียนวิศวกรรม Humanoid หนึ่งตัวแทบจะเป็น Engineering Laboratory (ห้องปฏิบัติการทางวิศวกรรม) ที่เดินได้ เพราะภายในระบบเดียวเชื่อมองค์ความรู้มากกว่า 8–10 ศาสตร์ ตั้งแต่ Mechanical Engineering , Electrical & Electronics, Embedded System , Control System , Robotics, Programming, AI, Machine Learning, Computer Vision, Sensor & Perception, Communication & Networking ไปจนถึง Human–Robot Interaction (ปฏิสัมพันธ์ระหว่างมนุษย์กับหุ่นยนต์)
แม้แต่โจทย์ที่ดูเหมือนง่ายอย่างการให้ Humanoid เดินไปหยิบวัตถุหนึ่งชิ้น Robot ต้องมองเห็นวัตถุ ระบุตำแหน่ง วางแผนเส้นทาง รักษาสมดุล คำนวณการเคลื่อนที่ของแขน ควบคุม Motor ตรวจสอบแรงที่มือจับ และประมวลผลทั้งหมดแบบ Real-time จึงเป็นตัวอย่างชัดเจนว่า ระบบหนึ่งระบบไม่ได้เกิดขึ้นจากความรู้เพียงศาสตร์เดียว แต่ต้องอาศัยการเชื่อมองค์ความรู้หลายด้านเข้าด้วยกัน
- Simulation ทำงานได้ ไม่ได้แปลว่า Robot จริงจะทำงานได้ทันที
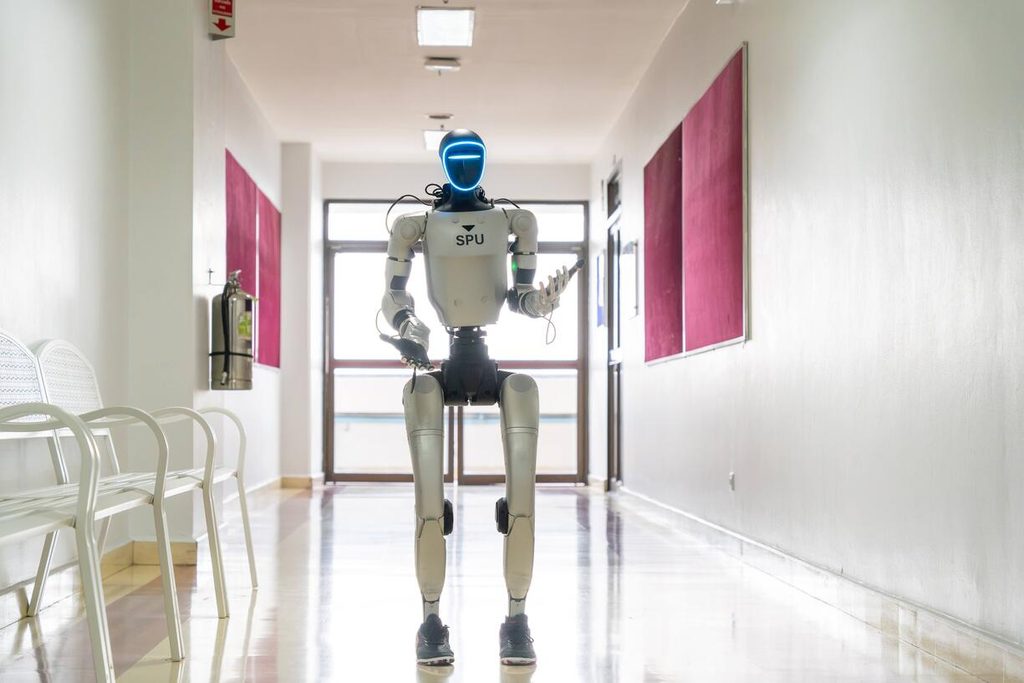
การได้ทดลองกับ Physical Robot ทำให้นักศึกษาพบกับสิ่งที่เรียกว่า Reality Gap (ช่องว่างระหว่างการจำลองกับการทำงานในโลกจริง) ไม่ว่าจะเป็น Sensor Noise (สัญญาณรบกวนจากเซนเซอร์), Motor Backlash (ระยะคลอนของระบบส่งกำลังมอเตอร์), Battery Limitations (ข้อจำกัดของแบตเตอรี่), Network Latency (ความหน่วงของเครือข่าย) ความแตกต่างของแรงเสียดทาน แสง น้ำหนักของวัตถุ รวมถึงข้อจำกัดทางกายภาพและ Safety (ความปลอดภัย) โดยเฉพาะเมื่อ Robot ที่มีน้ำหนักมากต้องเคลื่อนที่อยู่ใกล้มนุษย์ สิ่งเหล่านี้ทำให้นักศึกษาเห็นว่า Algorithm ที่ทำงานในคอมพิวเตอร์ ไม่ได้หมายความว่าจะทำงานในโลกจริงได้ทันที
- เมื่อผู้เรียนเปลี่ยนจาก Consumer เป็น Developer
เมื่อการเรียนถูกออกแบบในลักษณะ Project-based Learning บทบาทของนักศึกษาก็เปลี่ยนไป แทนที่จะรอว่าอาจารย์จะสอน Function อะไรต่อ นักศึกษาจะเริ่มถามว่า “ถ้าอยากให้ Robot ทำสิ่งนี้ เราต้องสร้างอะไรเพิ่ม?” จากคำถามนั้น นักศึกษาต้องค้นคว้า อ่าน Documentation ทดลอง Library เชื่อม API เก็บ Data, Train Model, แก้ Bug และทำงานร่วมกับเพื่อนที่มีความเชี่ยวชาญต่างกัน บทบาทของอาจารย์จึงเปลี่ยนจากผู้ถ่ายทอดความรู้ ไปเป็น Mentor และ Engineering Coach ขณะที่นักศึกษาเปลี่ยนจาก Consumer of Technology (ผู้ใช้เทคโนโลยี) ไปสู่ Developer of Technology (ผู้พัฒนาเทคโนโลยี)
- เป้าหมายไม่ใช่ Robot ที่ “เดินได้สวยที่สุด”
ในอนาคต คณะต้องการเห็นนักศึกษานำ Humanoid ไปต่อยอดเพื่อแก้ Real-world Problem ตั้งแต่ Smart Factory และ Warehouse, Inspection ในพื้นที่อันตราย งานบริการและ Hospitality, Healthcare Assistance, Smart Building, Disaster Response และ Human–Robot Collaboration รวมถึงการเชื่อม Humanoid เข้ากับ PLC, Industrial Automation, IIoT หรือ Industrial Internet of Things, Computer Vision, AI, AMR/AGV และ Digital Twin แต่สิ่งสำคัญที่สุดไม่ได้อยู่ที่ว่า Robot ตัวไหน “เดินได้สวยที่สุด” แต่อยู่ที่ Project นั้นตอบได้หรือไม่ว่า “เทคโนโลยีนี้แก้ปัญหาอะไรให้กับมนุษย์หรือภาคอุตสาหกรรมได้จริง?”
- ประเทศไทยไม่ได้ต้องการแค่ “คนใช้ Robot”
หากมองในระดับประเทศ ความต้องการบุคลากรก็ไม่ได้หยุดอยู่ที่คนที่สามารถใช้งาน Robot ได้ แต่ประเทศไทยต้องการคนที่สามารถ Design– Integrate – Develop – Maintain – Improve ระบบ Robotics และ Automation ได้เอง รวมถึงสามารถนำเทคโนโลยีจากต่างประเทศมาพัฒนา Solution ให้เหมาะกับบริบทของอุตสาหกรรมไทย และในระดับที่สูงขึ้น สามารถพัฒนา Technology, Software, AI Model และ Intellectual Property ของตัวเอง ในมุมนี้ มหาวิทยาลัยจึงควรทำหน้าที่เป็นสะพานเชื่อมระหว่าง Education– Research – Technology – Industry นำเทคโนโลยีใหม่เข้ามาให้นักศึกษาได้เรียนรู้ ทดลอง และพัฒนา ก่อนเข้าสู่ตลาดแรงงาน
- Coding สำคัญ แต่ Coding อย่างเดียวไม่เพียงพอ
ในระบบ Robot หนึ่งระบบ ไม่ได้มีเพียง Software แต่ประกอบด้วย Hardware , Sensor, Mechanical System, Electrical System, Communication, Software, AI และ Safety วิศวกรจึงต้องเข้าใจว่าแต่ละส่วนเชื่อมต่อกันอย่างไร ทักษะที่ภาคอุตสาหกรรมต้องการมากขึ้นจึงเป็น System Integration (การบูรณาการและเชื่อมต่อระบบ), Problem Solving (การแก้ปัญหา) และ Cross-disciplinary Collaboration (การทำงานร่วมกันข้ามศาสตร์) เพราะเมื่อเกิดปัญหาขึ้นในหน้างานจริง ไม่มีใครบอกวิศวกรล่วงหน้าว่า Error ที่เกิดขึ้นอยู่ใน Mechanical, Electrical หรือ Software
- คุณสมบัติของ “วิศวกรยุค Humanoid”
ท้ายที่สุด ผศ.ดร.วนายุทธ์ มองว่า วิศวกรที่ต้องทำงานในโลกของ Robotics และ AI ควรมีคุณสมบัติสำคัญ 3 ด้าน
Integrator — ผู้ที่เชื่อมโยงเทคโนโลยีเป็น เข้าใจมากพอที่จะเชื่อม Mechanical, Electronics, Software, AI และ Control เข้าด้วยกัน
Problem Solver — ผู้ที่แก้ปัญหาเป็น สามารถวิเคราะห์ ทดลอง ล้มเหลว เรียนรู้ และปรับปรุงระบบจนใช้งานได้จริง
และ Lifelong Learner — ผู้ที่เรียนรู้ตลอดชีวิต เพราะ Robotics และ AI เปลี่ยนแปลงอย่างรวดเร็ว สิ่งสำคัญจึงไม่ใช่การรู้ทุกอย่าง แต่คือ “เมื่อเจอสิ่งที่ไม่รู้ ต้องสามารถเรียนรู้และพัฒนาตัวเองจนทำได้”
นี่คือทิศทางของการเตรียมวิศวกรในวันที่เทคโนโลยีไม่ได้ทำงานแยกส่วนอีกต่อไป จากคนที่ “ใช้เทคโนโลยีเป็น” ไปสู่คนที่สามารถ เชื่อมระบบ แก้ปัญหา และพัฒนาเทคโนโลยีต่อได้จริง